下方保留此前v2说明与当时的状态。返回当前v4状态
旧版处理说明归档
保留v2阶段的处理说明与当时状态;当前结果以v4页面为准。
60 人 · 480 轮让行、灯灭 + 960 轮不让行、灯灭
各项均有图示,展开即可查看。下载全部 7 张图(PDF)
v2历史处理记录(本轮结果见上方)
- 已完成
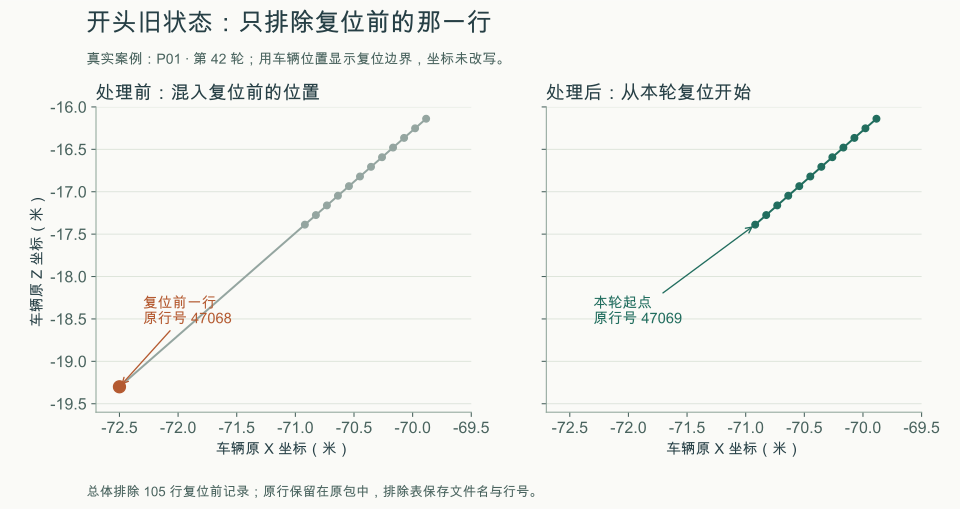
开头混入复位前状态从本轮复位开始保留,复位前行单列。
105 行已排除,原行仍可回溯。
看图:复位前旧状态的排除对照
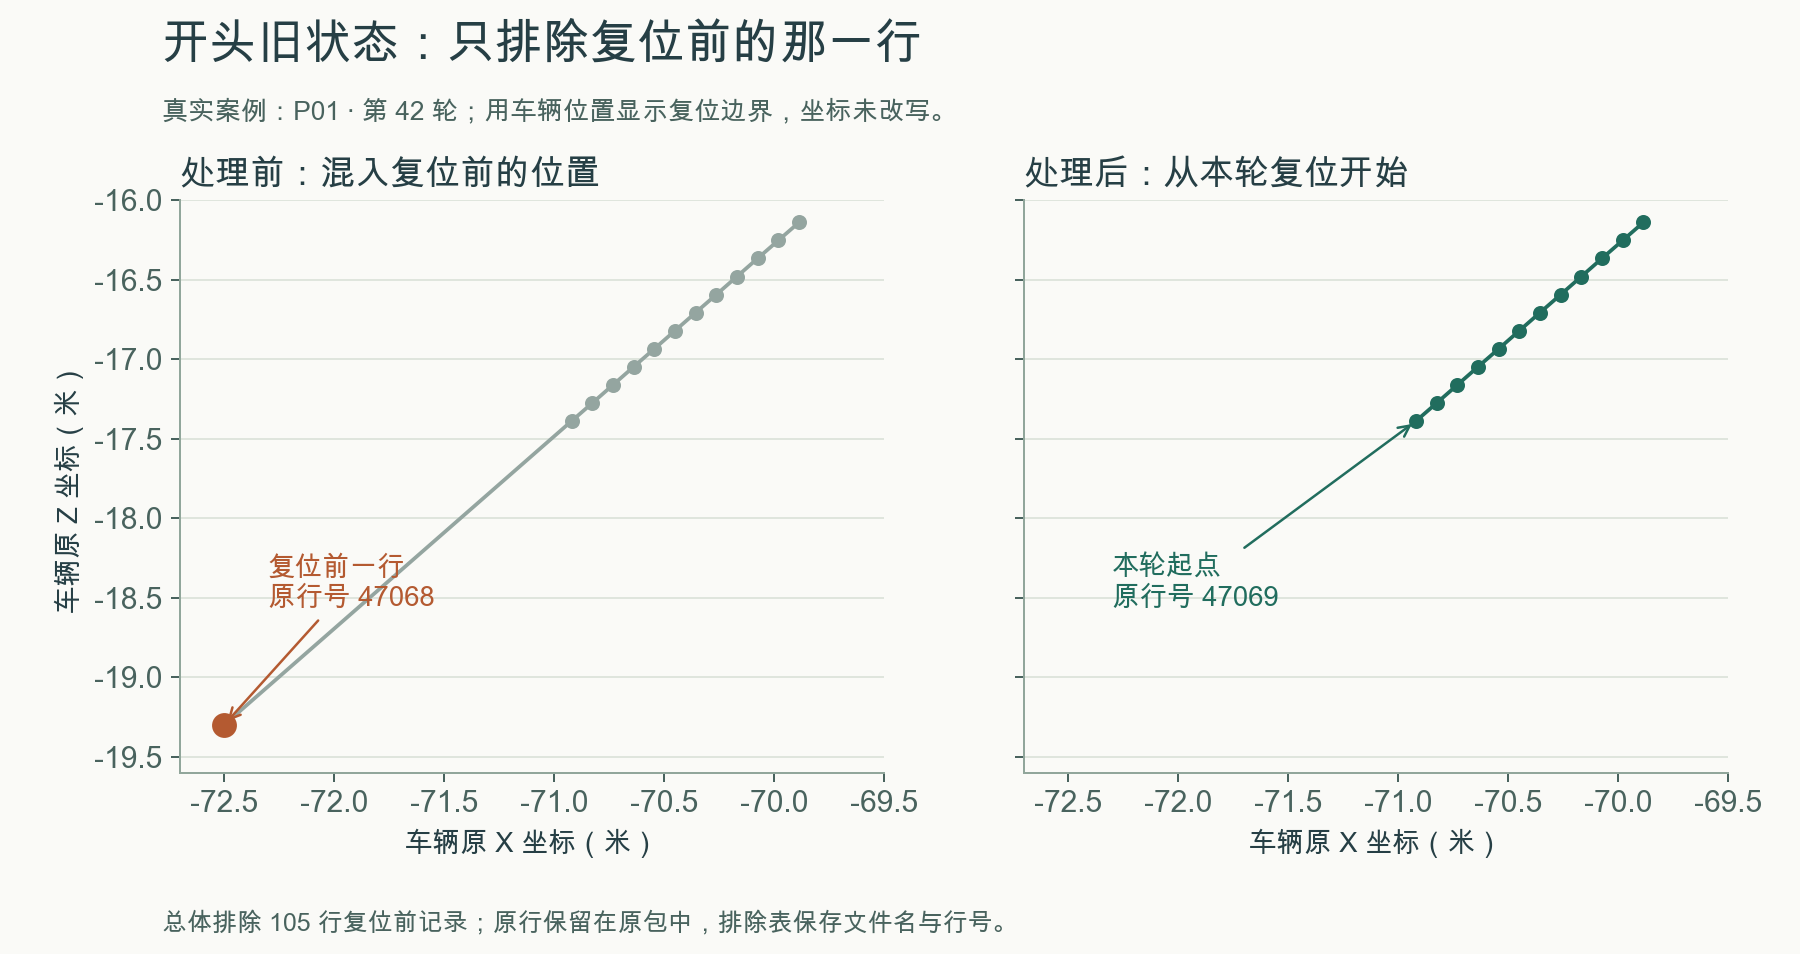
只排除复位前那一行;原包和本轮后续记录不改。 放大看图 - 已完成
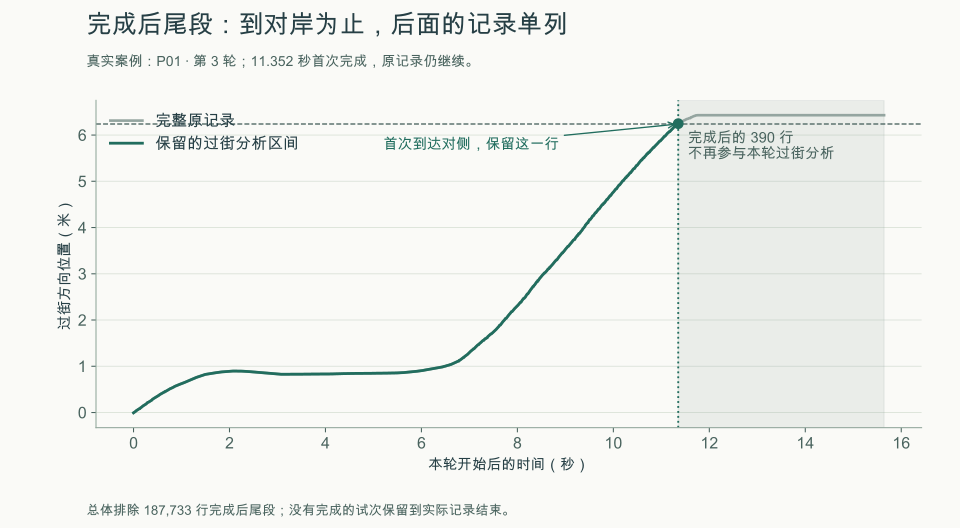
过完街后还继续记录保留到首次到达对侧路沿;没完成的,保留到记录结束。
187,733 行完成后尾段已排除。
看图:首次完成后的尾段处理图
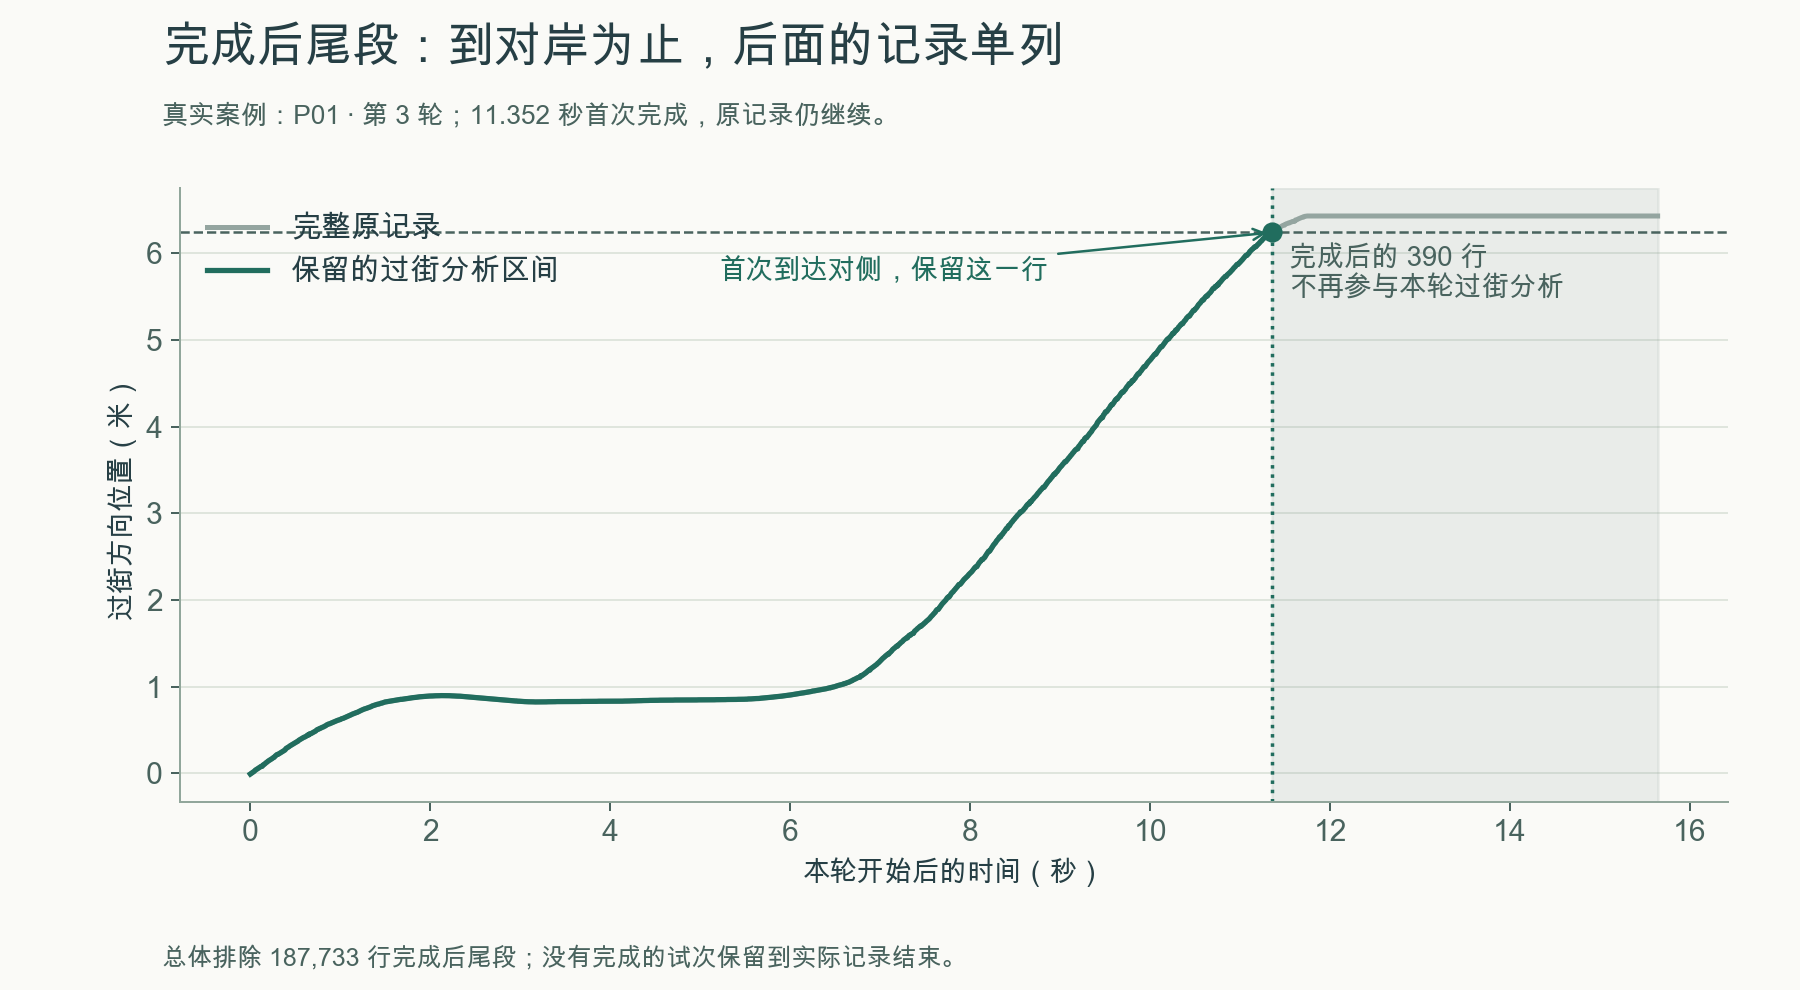
保留首次完成行;没有完成的试次保留到原记录截止。 放大看图 - 待核
位置保持后更新:先确认是否异常
保持后更新不能直接判错。v2 曾为8处生成离线估计,现保留供比较,不默认采用;也不把等待均摊成运动。
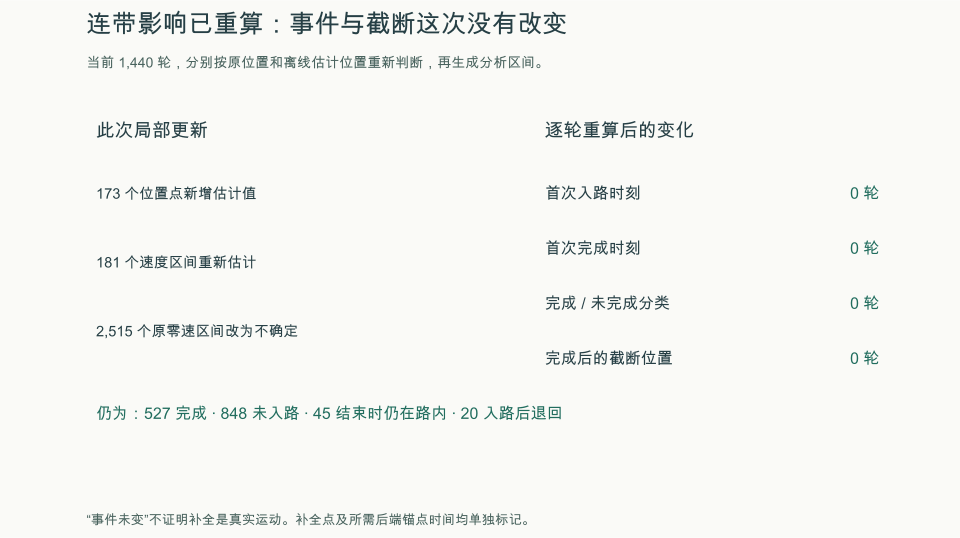
新增 173 个估计位置点;另有 2,515 个原零速区间改为不确定。其余 46 处可疑更新暂不补全。
看图:整段保持与跳变的离线估计对照
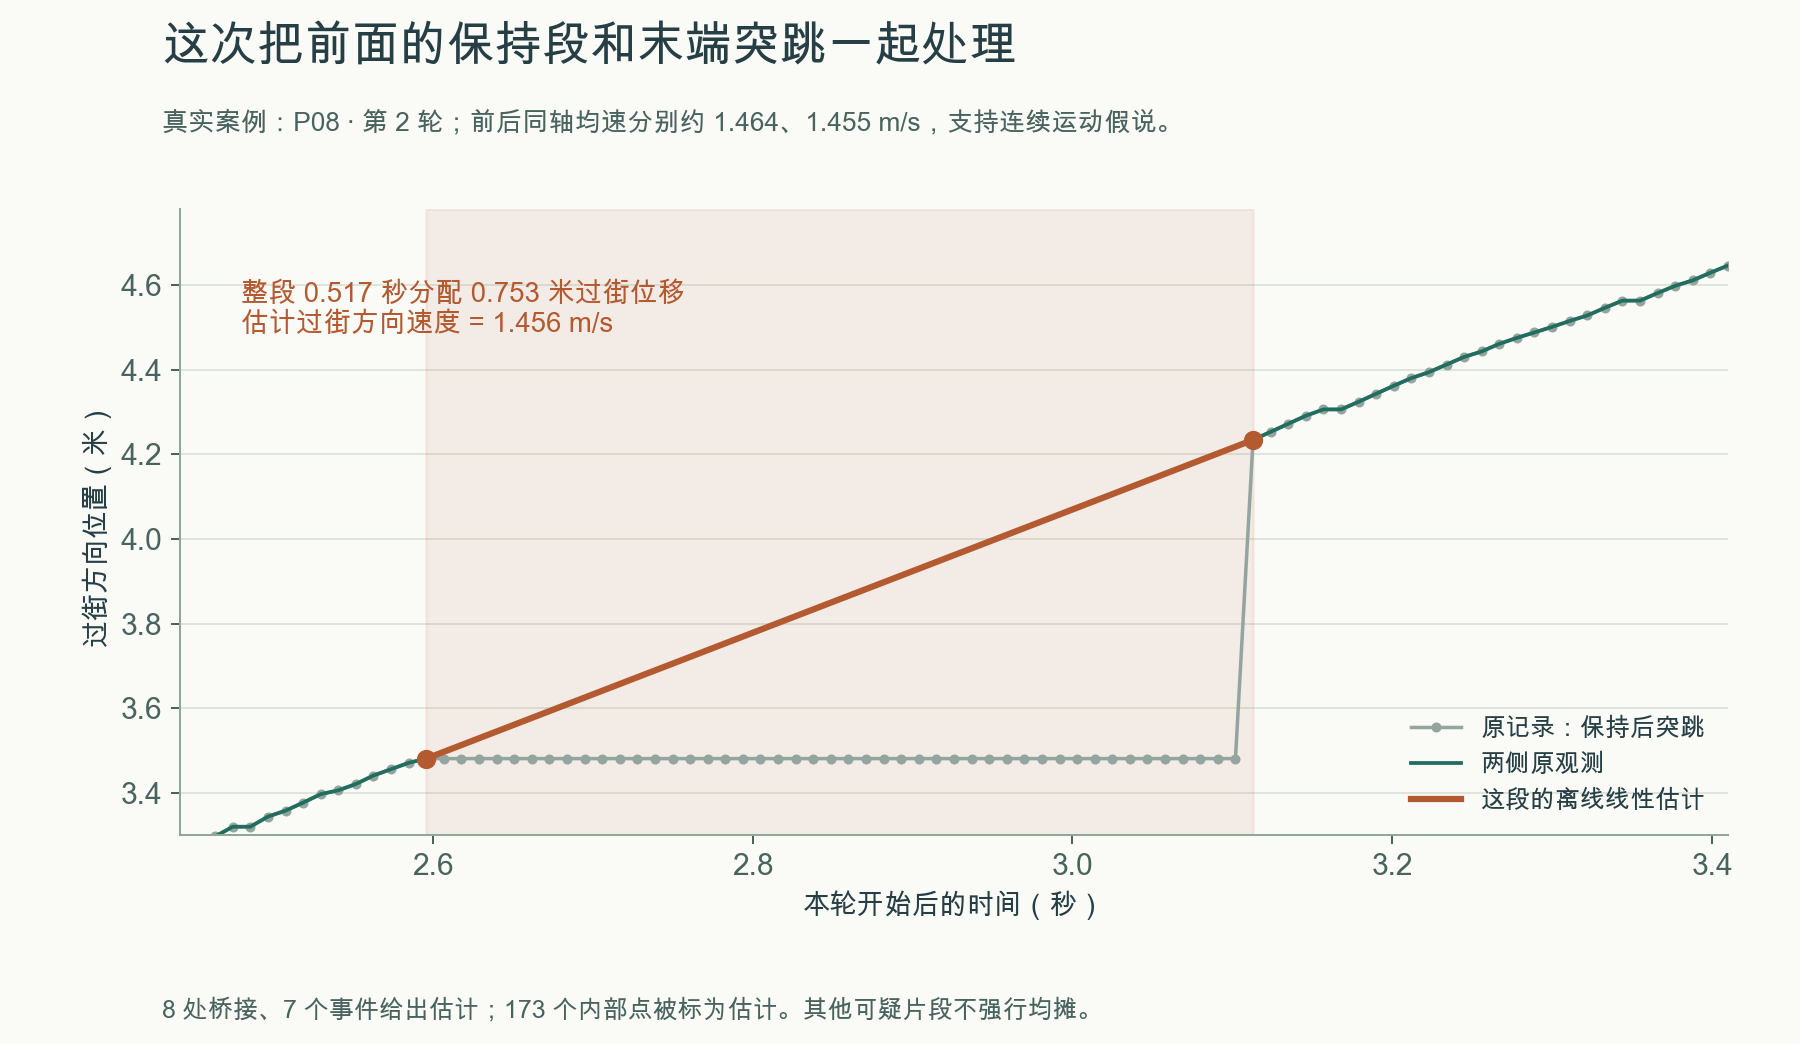
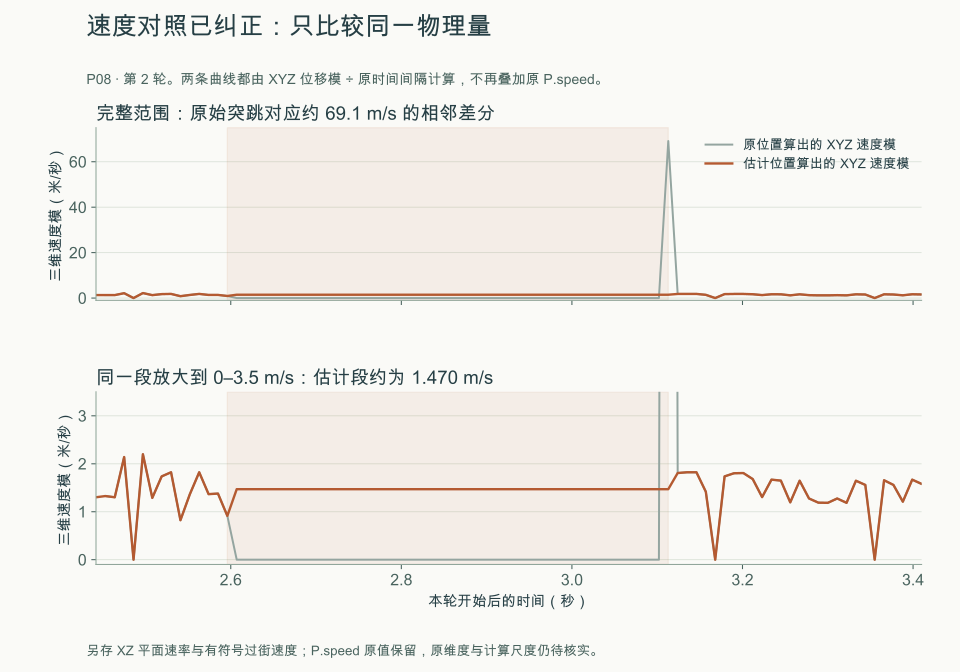
橙色是估计,不是新测量。P08/T02整段估计速度与前后运动相近。 放大看图 - 待核
速度必须按同一种量比较
三维 XYZ 速率、平面 XZ 速率、有符号过街速度分别保存;对照图已换成同一种三维速率。
原 P.speed 暂按三维速率解释;原单位尺度和计算时间间隔仍待确认,原值保留。
看图:相同XYZ三维速率的处理前后对照
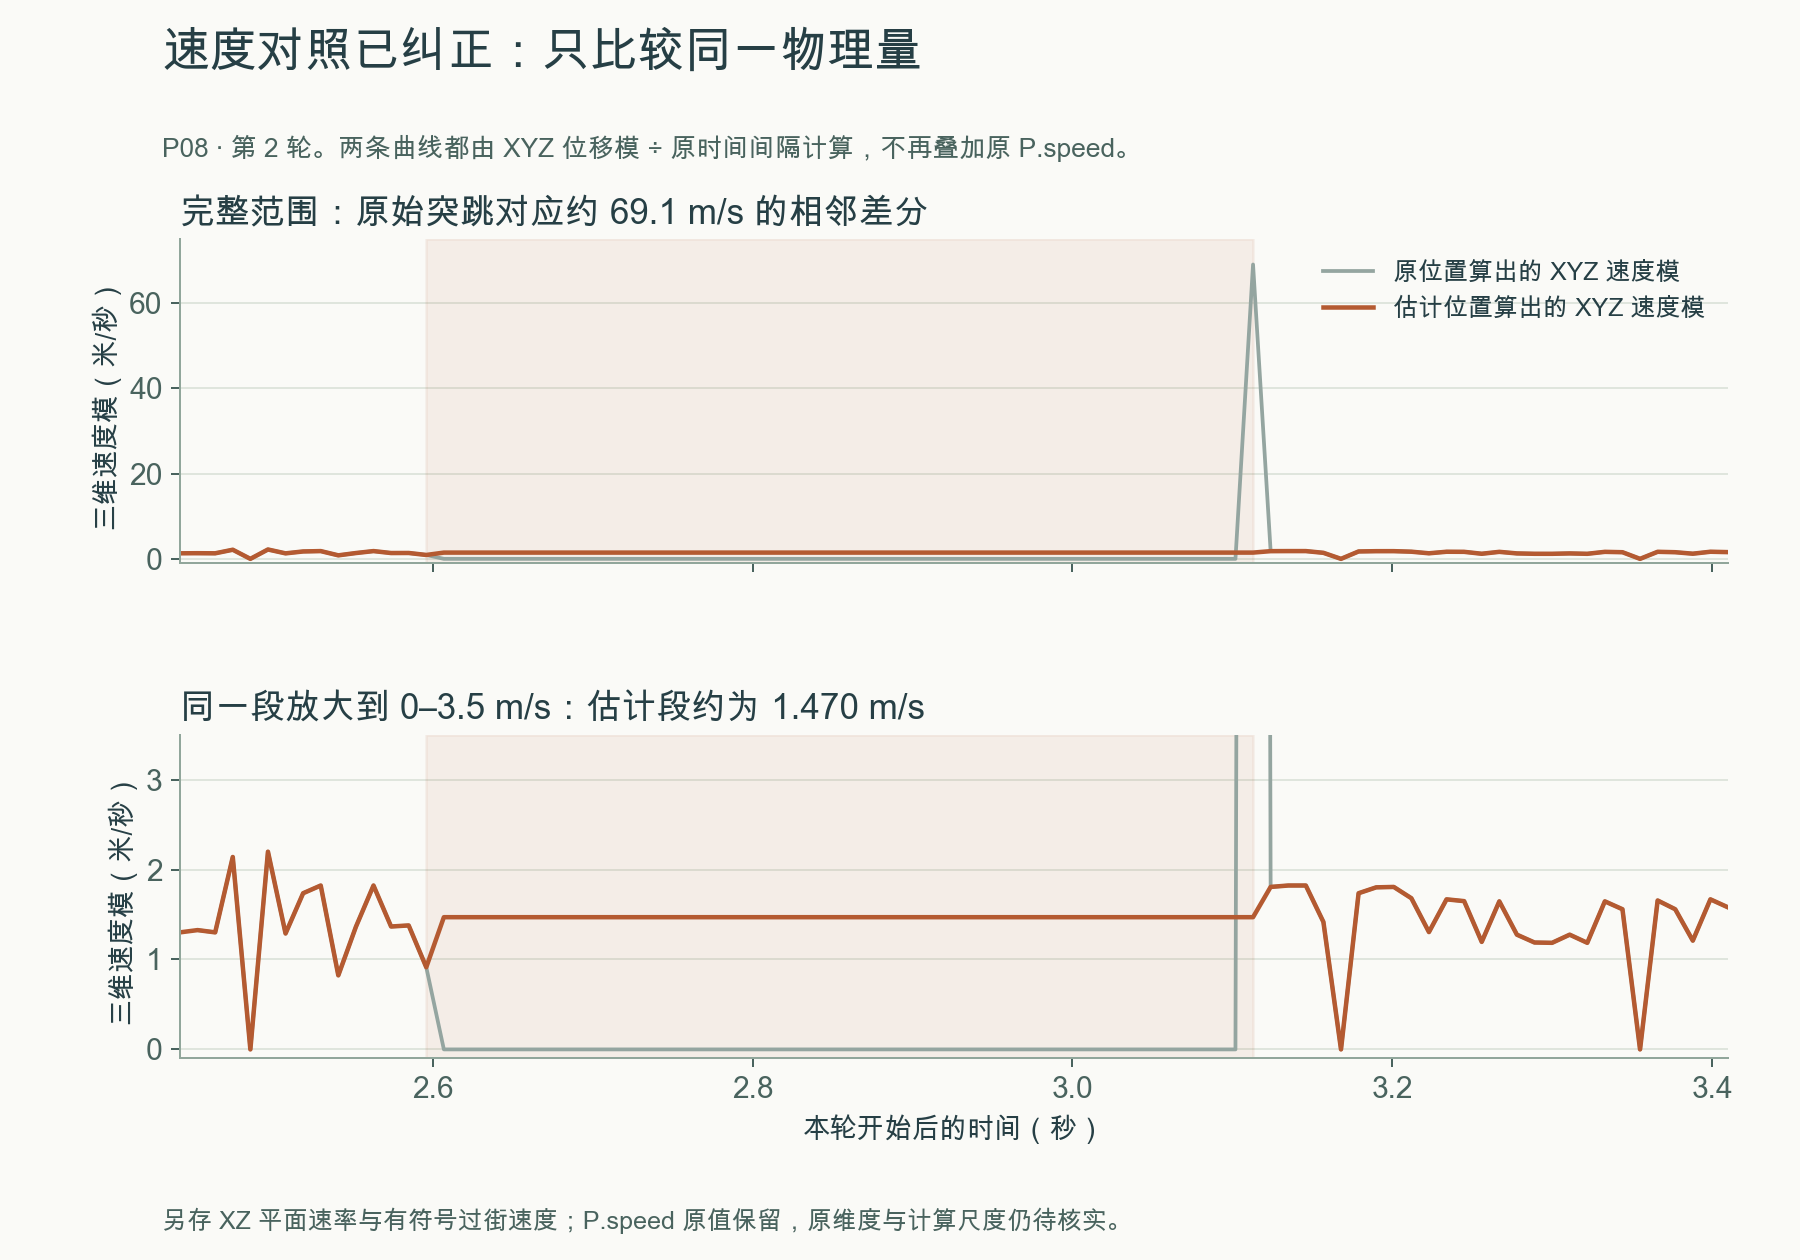
两条线都用XYZ位移模除以原时间间隔;不再与定义未明的P.speed直接叠加。 放大看图 - 已完成
事件、时长与截断的连带影响按原位置和估计位置分别重算。首次入路、首次完成、结果分类和截断位置均未改变。
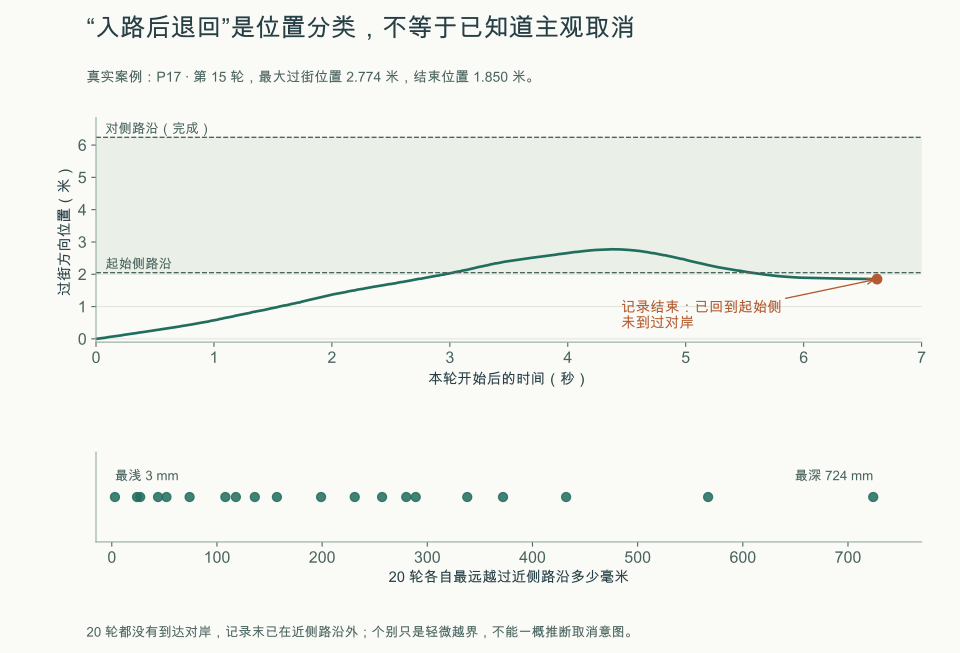
仍为 527 完成、848 未入路、45 结束时仍在路内、20 入路后退回;“退回”不等于已判断取消意图。
- 已完成
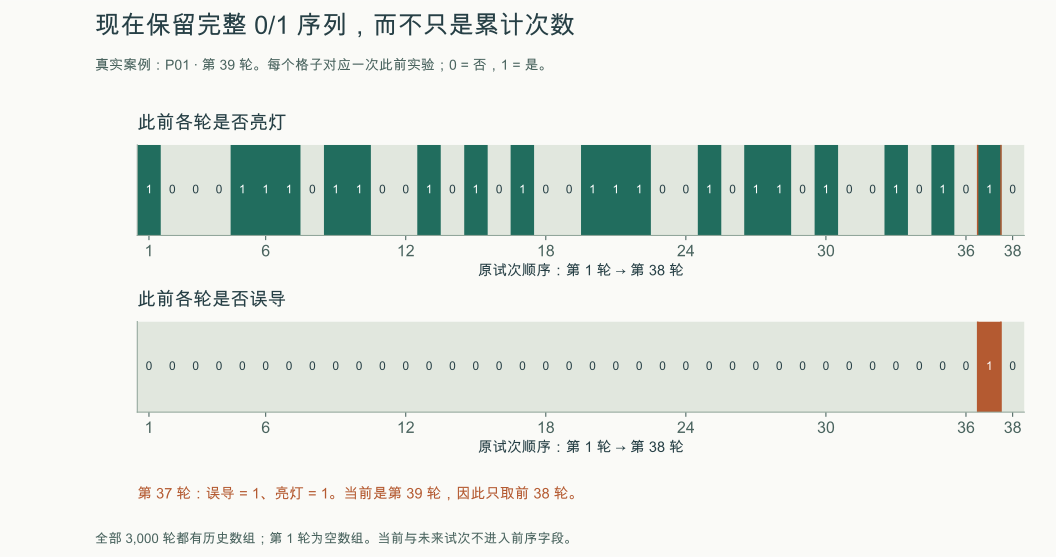
保留完整的前序 0/1 时序每轮保存此前所有试次的误导/亮灯序列,按原顺序排列,不只保留累计次数。
3,000 轮的历史数组已核验;本轮和未来信息不进入前序字段。
看图:此前全部试次亮灯和误导0/1序列
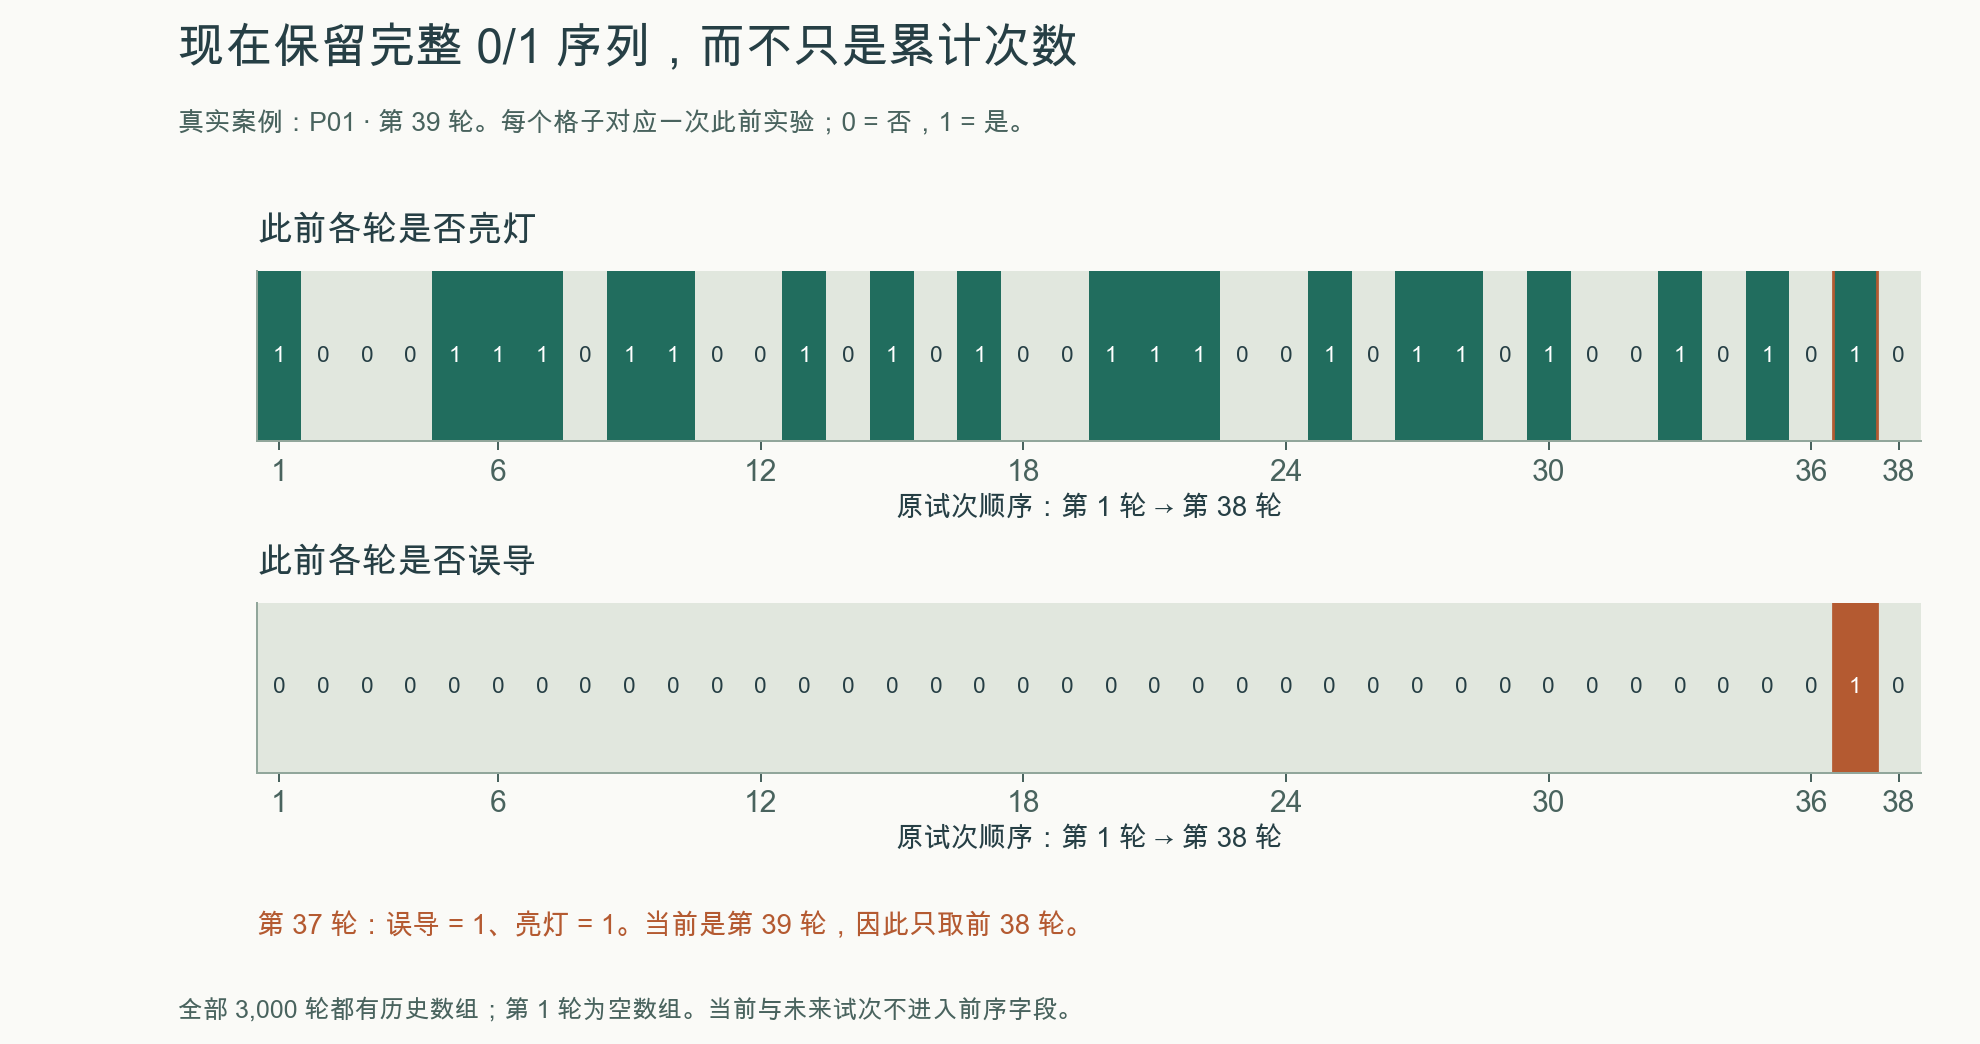
每个元素对应一轮此前正式实验;本轮和未来试次不进入历史。 放大看图
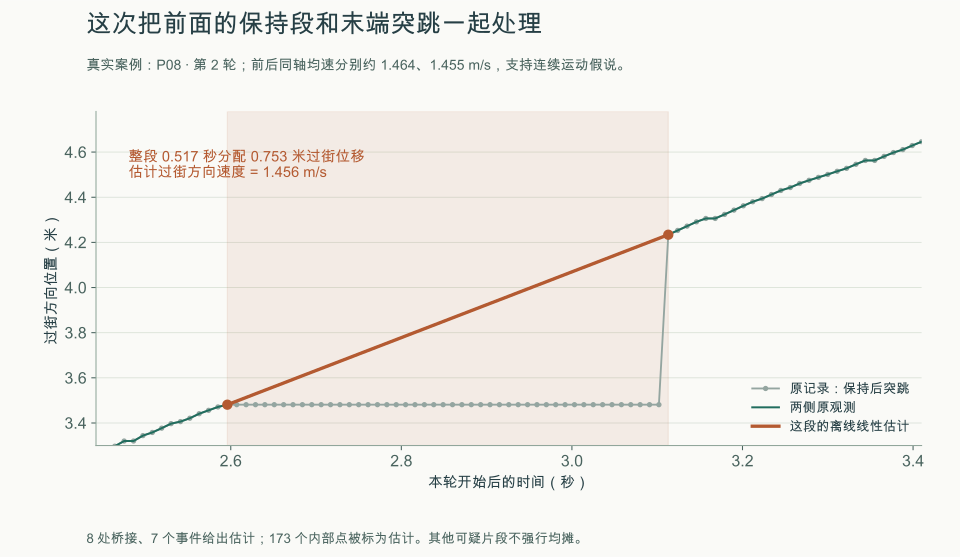
普通等待仍保留。线性补全使用后端点,是离线估计;不能当作当时已经观测到的真实运动。
查看版本、字段与涉及文件
版本:pedestrian_lampoff_1440_v2_review_20261026。完整数据在本次交付包中。
| 事项 | 文件 |
|---|---|
| 完整可疑区间与补全端点 | quality_spans.csv · candidate_bridges.json |
| 原观测、估计与各维速度 | analysis_points.parquet · csv/ |
| 两种位置下的事件与连带变化 | trials.csv · downstream_comparison.csv |
| 完整历史0/1数组 | trial_history_sequences.parquet · trial_history_sequences.jsonl |
| 排除行、原条件与核验 | excluded_rows.parquet · experiment_history.csv · validation_report.json · SHA256SUMS.txt |
速度分量分别为 X、Y、Z;三维速率取 XYZ 的模,平面速率取 XZ 的模,过街方向速度取 −Z 分量。原 P.speed 的采集公式未公开,不能按数值比例擅自改单位。
历史数组按“最早 → 最近”排列,保存前序试次编号、误导0/1和亮灯0/1;第一轮为空数组。完整时序便于分析经历,不自动证明因果关系。
全部 1,072,036 行原字段与来源已核对;新增估计点和所需后端点时刻另有标记。两种位置下的事件与截断均逐轮重算。