全量检查,逐段修复
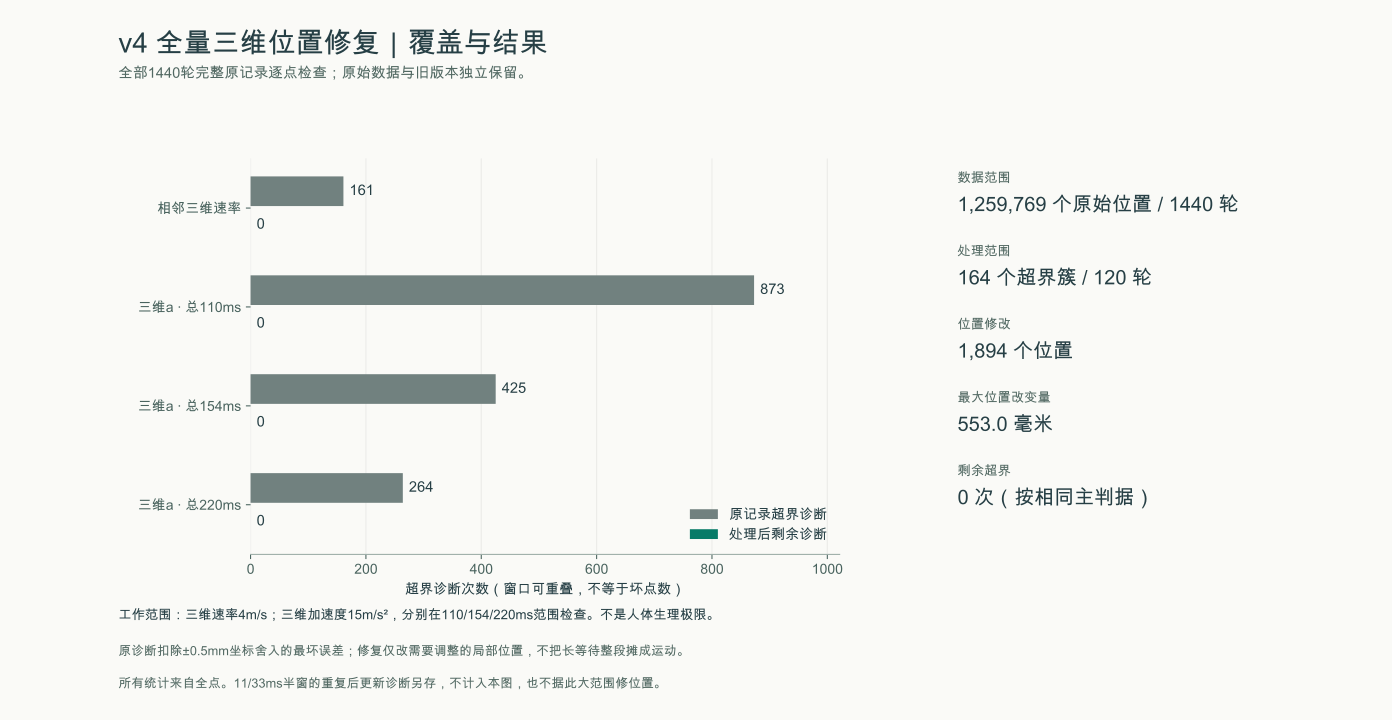
已检查 1,440 轮,对其中 120 轮、164 个片段完成位置修复。
三维范围检查 → 局部位置求解 → 前后连接验收 → 重算速度与过街事件
现在使用统一三维判据
| 检查量 | 范围 | 计算口径 |
|---|---|---|
| 三维速度大小 | 0–4 m/s | 相邻原时间点 |
| 三维加速度大小 | 0–15 m/s² | 110、154、220毫秒总窗口 |
先算XYZ各方向,再合成大小,不再分水平与竖向设限。原记录检查计入毫米舍入误差;保留有符号后退速度;未触发判据的原记录保持不变。
哪些改了,哪些没改?
- 120轮做了局部修复。重新求解164个异常片段,共修改1,894个位置点,约占完整记录0.15%。
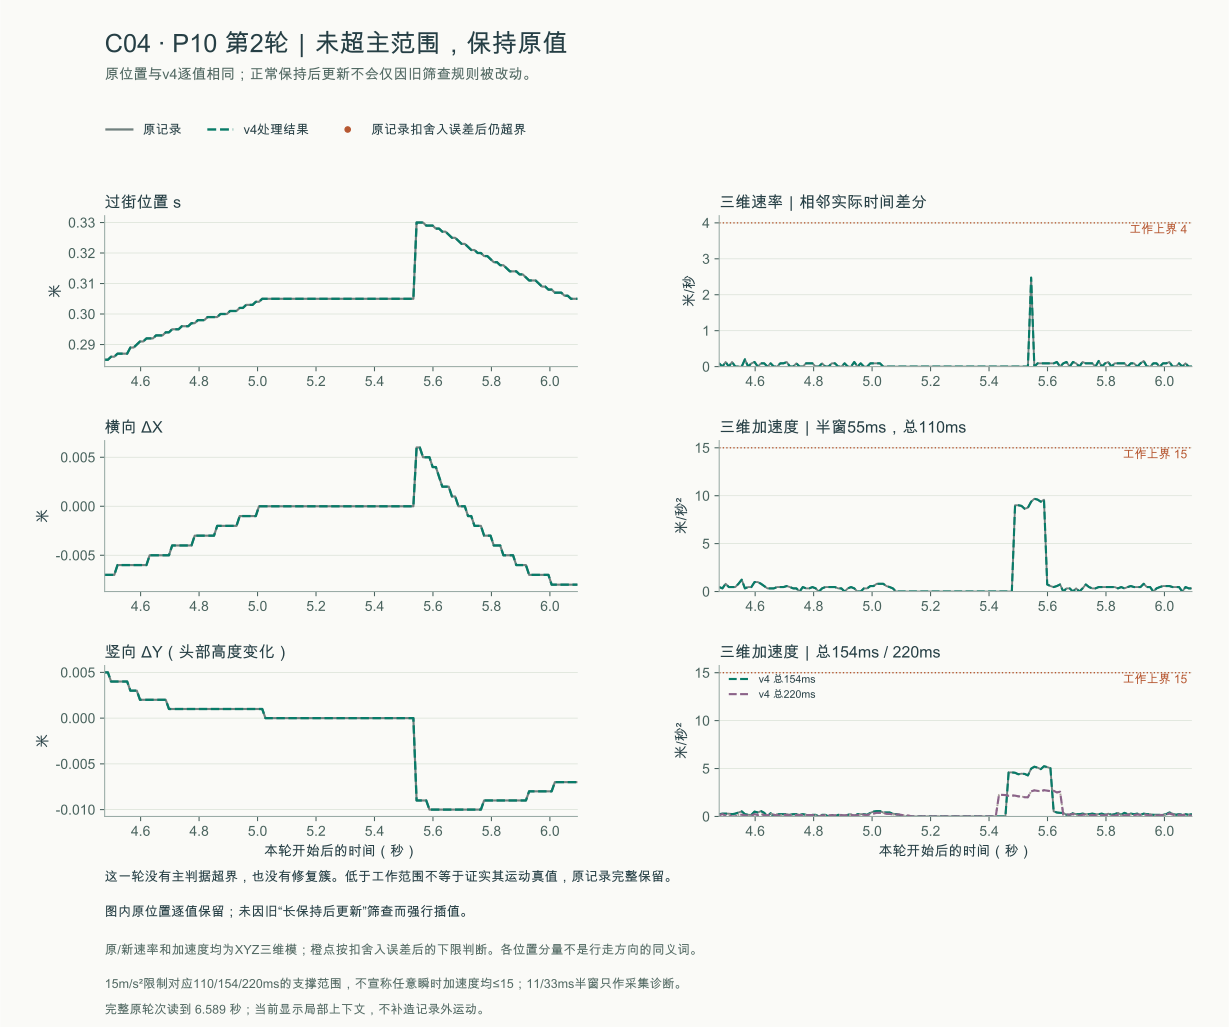
- 1,320轮完全没动。没有触发本次主判据,位置逐值保留。
- 同口径超界:1,723项 → 0项。这是对完整处理轨迹重新检查的结果,没有靠删点或隐藏数据消除检出。
先修位置,再重算后续,已完成。
入路、完成、时长及分析截断与原记录口径均未改变。原包、v1–v3和每个点的原值都保留。
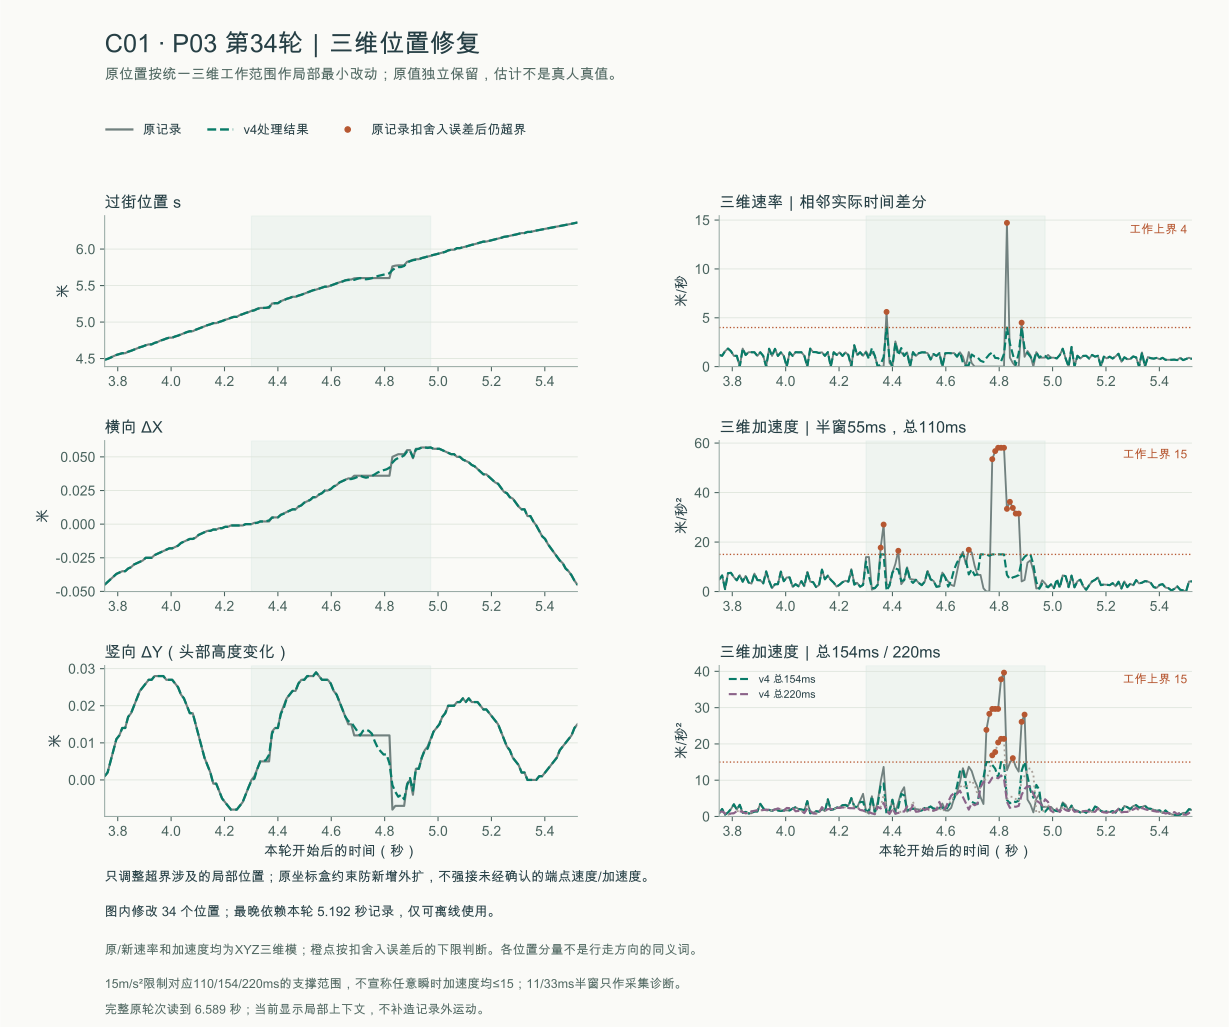
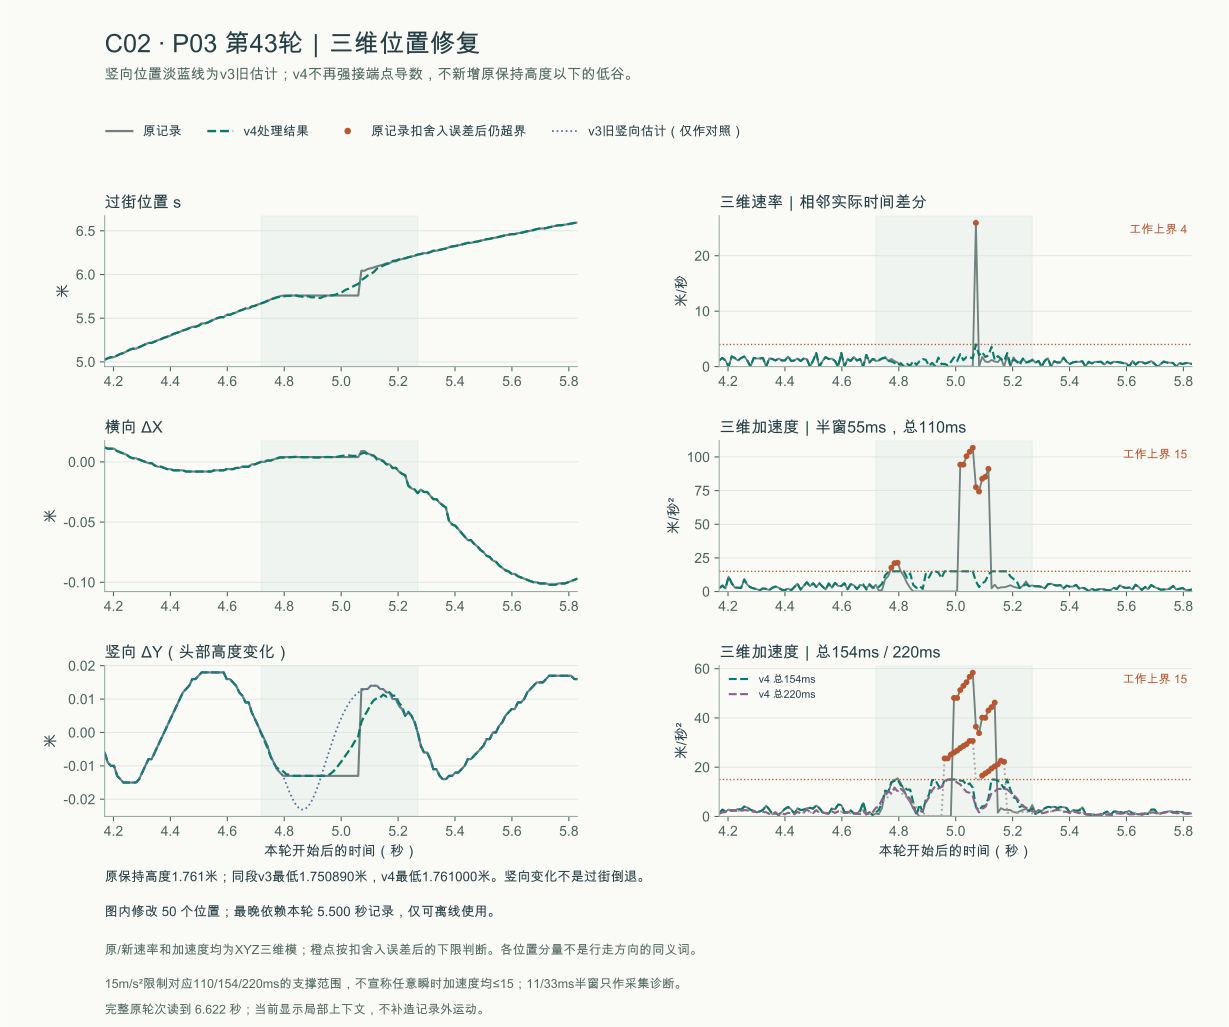
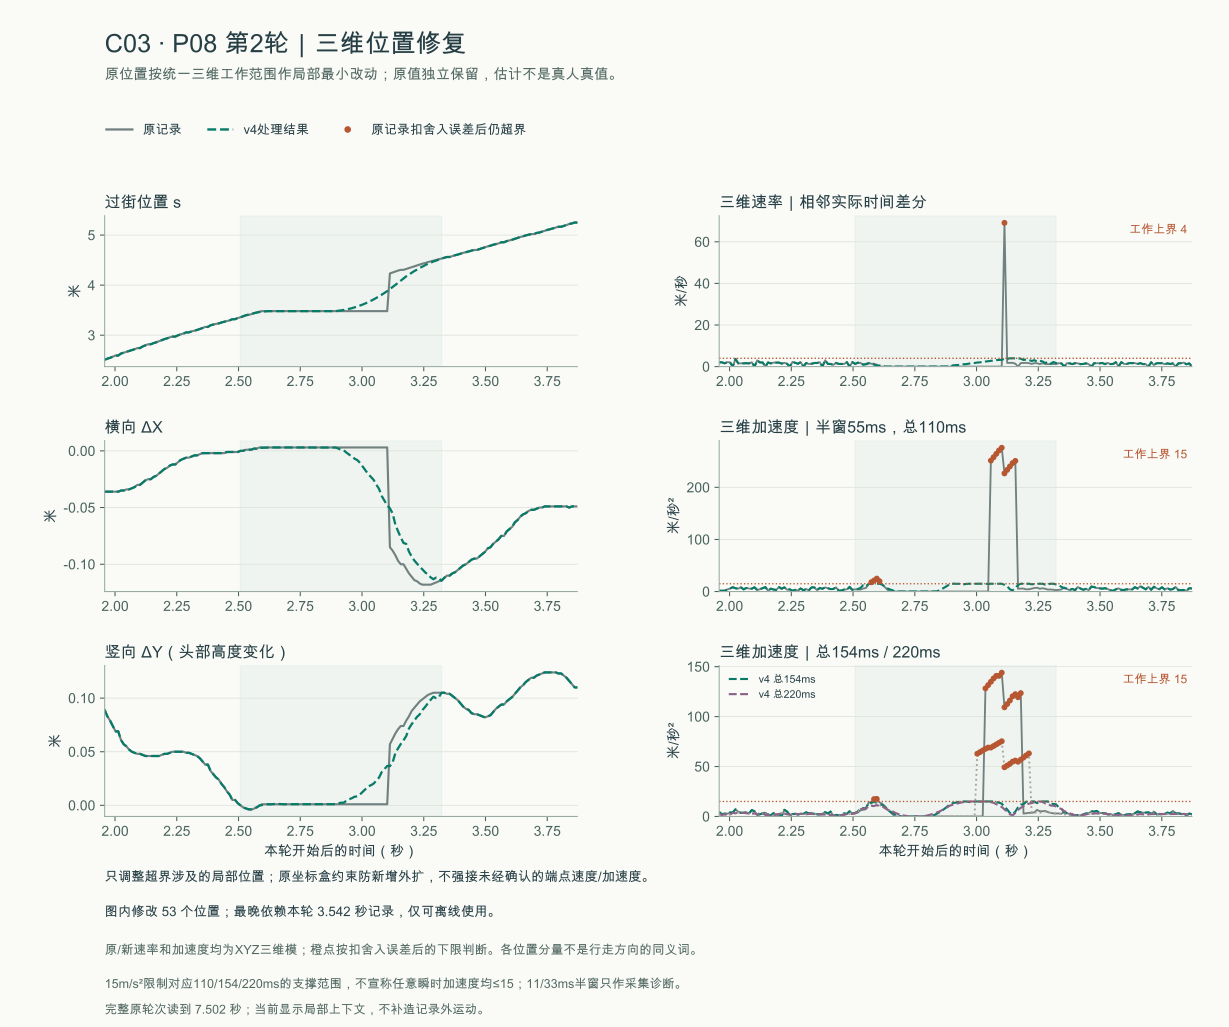
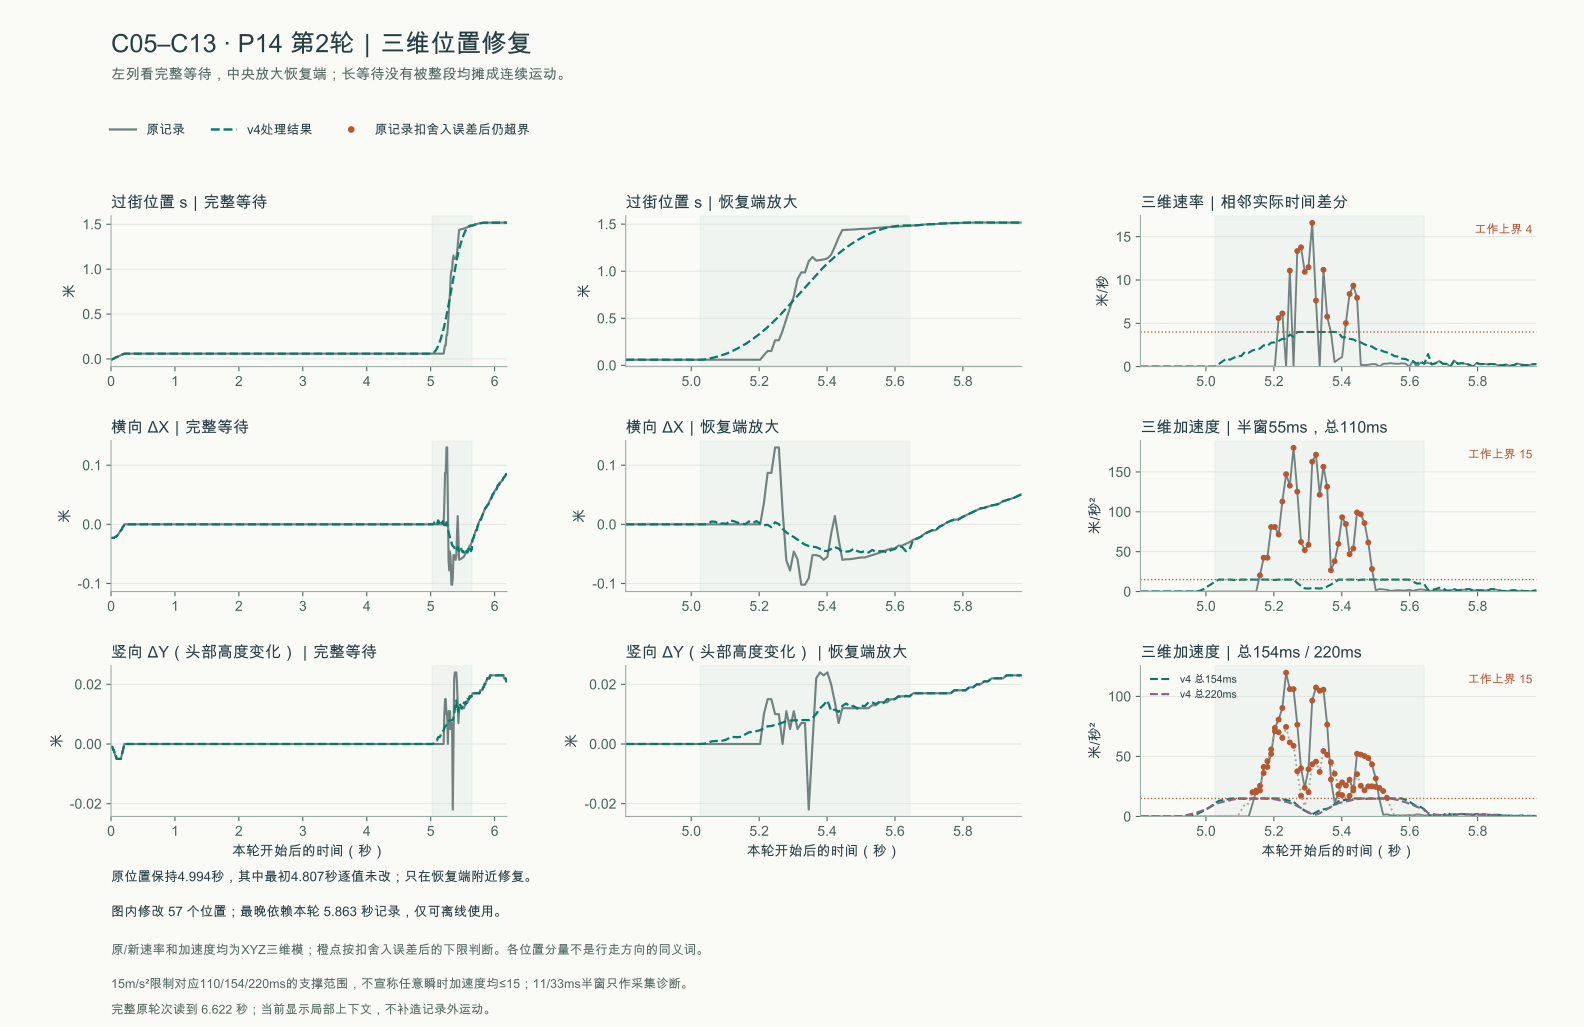
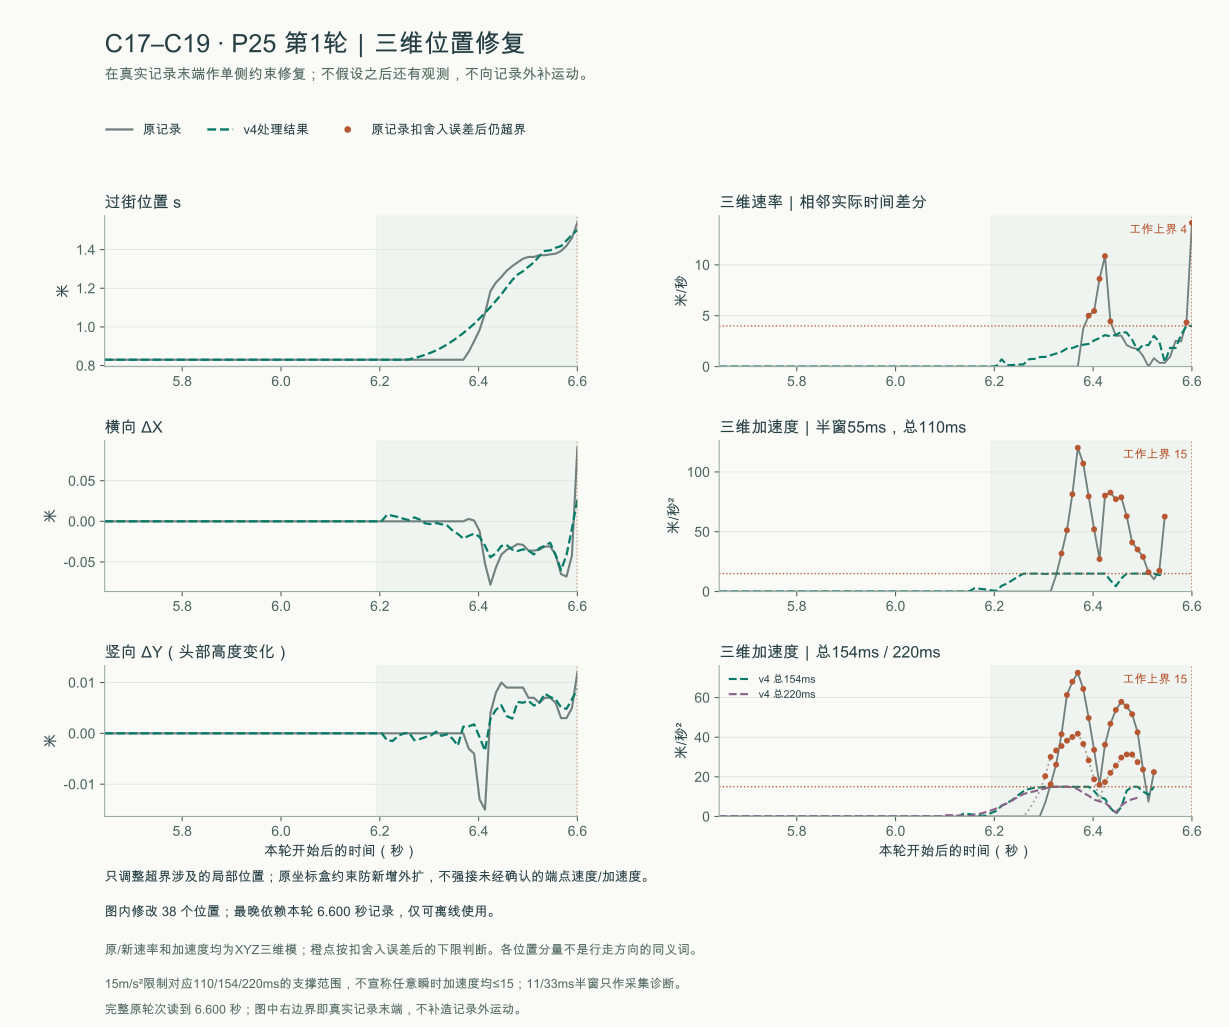
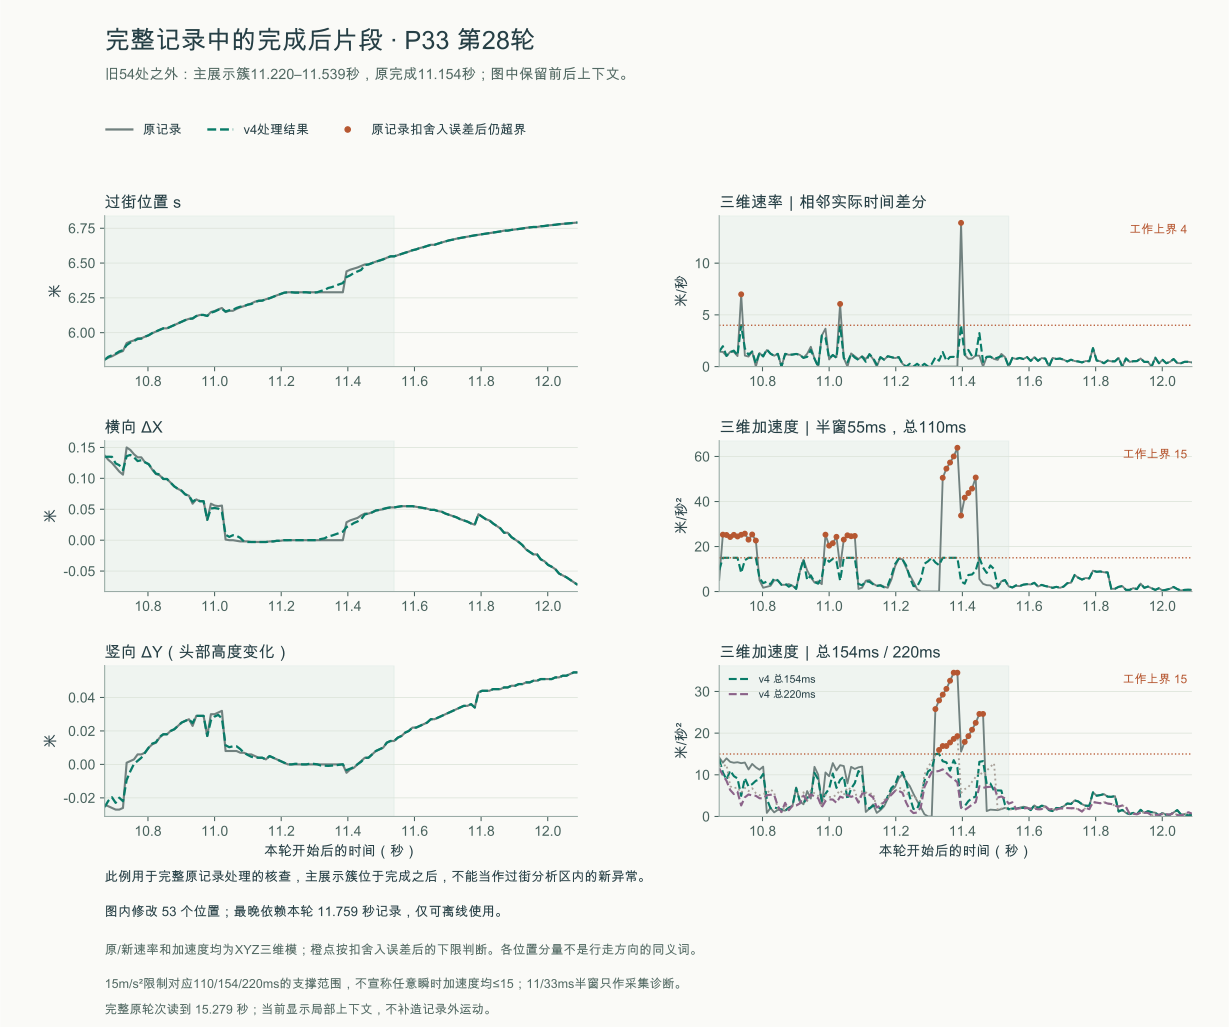
每个片段都能看原/后曲线、修改点数、来源行和修复所用的最晚观测时刻。下载代表案例图(PDF)
具体怎么修,为什么不会整段摊平?
在满足三维范围的前提下,让位置尽量接近原值。外侧原点固定,不强行继承上一版拟合的速度/加速度;局部接不上就扩大支撑或合并相邻片段重新求解。
修复位置限制在局部原坐标包络内,避免凭空新增低谷或凸起。长保持从恢复端附近处理,能保留的前段静止保持原样;正常起步、停后再动、负向运动均有专门检查。
这是一条符合本次规则、改动较小的工程估计,不是唯一的真人轨迹。保留下来的平坦段也不能单凭形状断言是真实等待。所有估计点均带标记,使用了后侧记录时不能提前作为在线输入。
11/33毫秒半窗的差分对重复帧后集中更新非常敏感,单独保留作采集诊断,不用于批量重画普通行走。主加速度检查使用55/77/110毫秒半窗;77毫秒也避免只用5帧倍数窗口的盲区。本页的0项超界不指连续瞬时或11毫秒加速度。
代表案例:修复与保留对照
全量三维修复覆盖
C01 · P03 第34轮|三维位置修复
C02 · P03 第43轮|三维位置修复
C03 · P08 第2轮|三维位置修复
C05–C13 · P14 第2轮|三维位置修复
C17–C19 · P25 第1轮|三维位置修复
C04 · P10 第2轮|未超主范围,保持原值
完整记录中的完成后片段 · P33 第28轮
历史版本
v3:只采用C02、C03时的说明与图 · 最初54处标记图册
历史页面只供回溯,不代表当前处理结果。